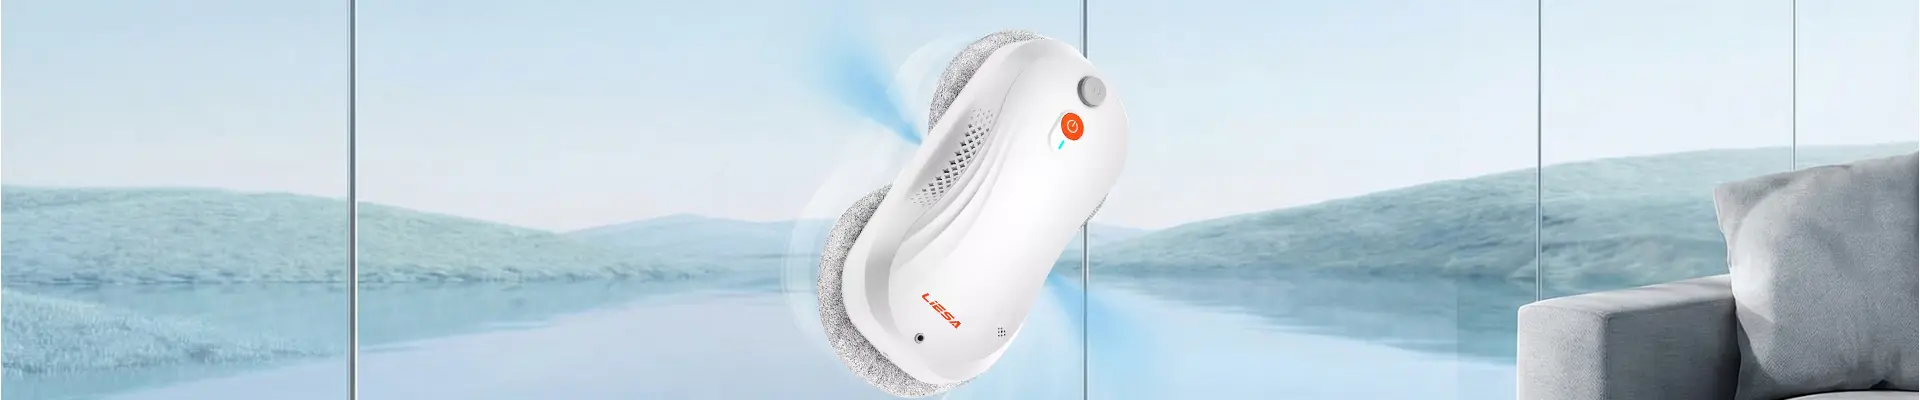
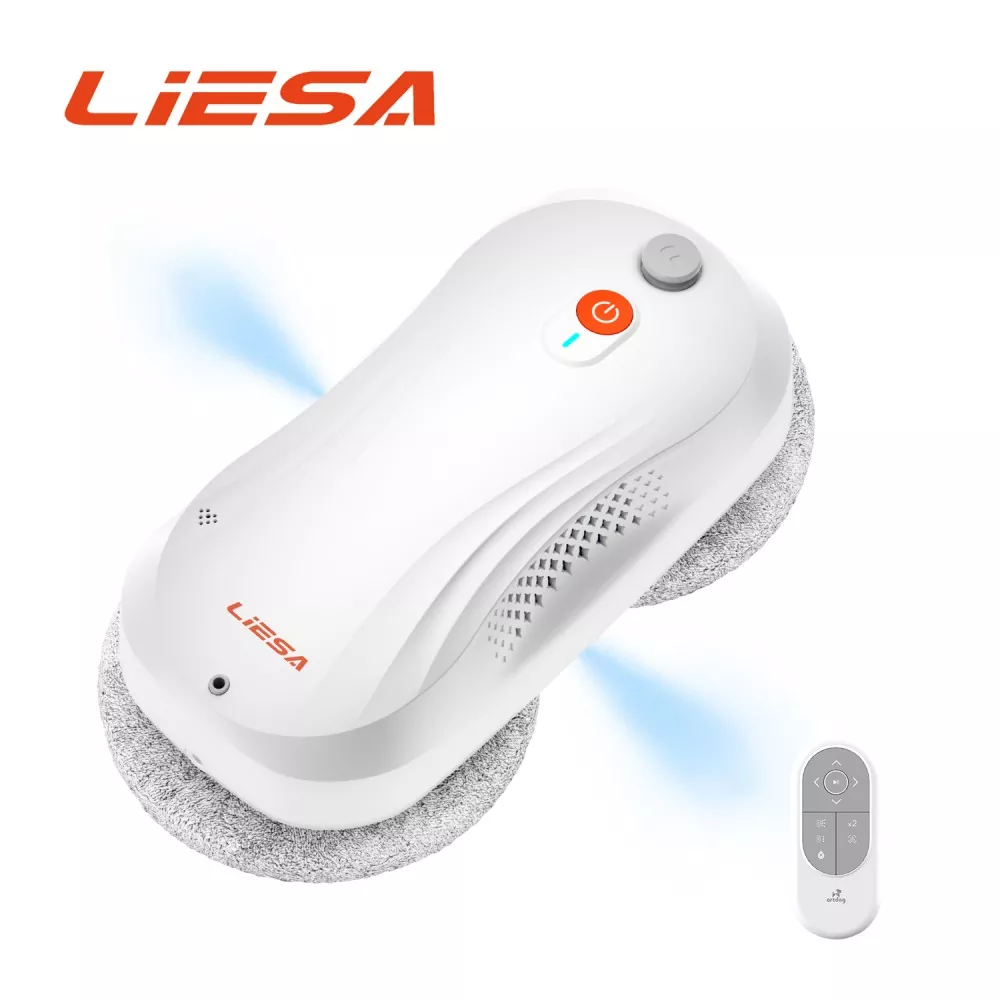
Робот за почистване на прозорци с откриване на ръбове
Model:309
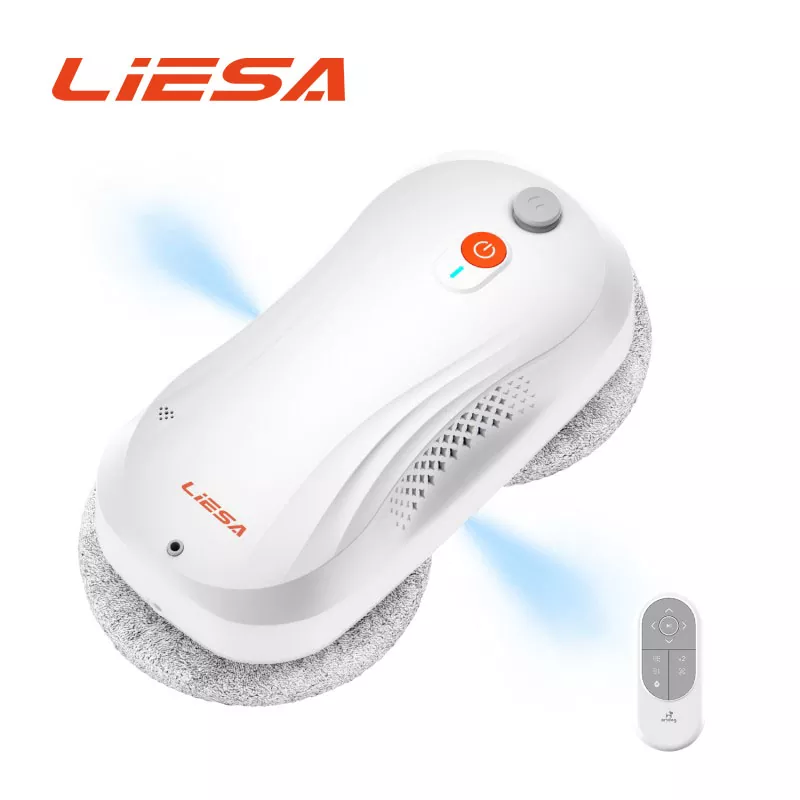
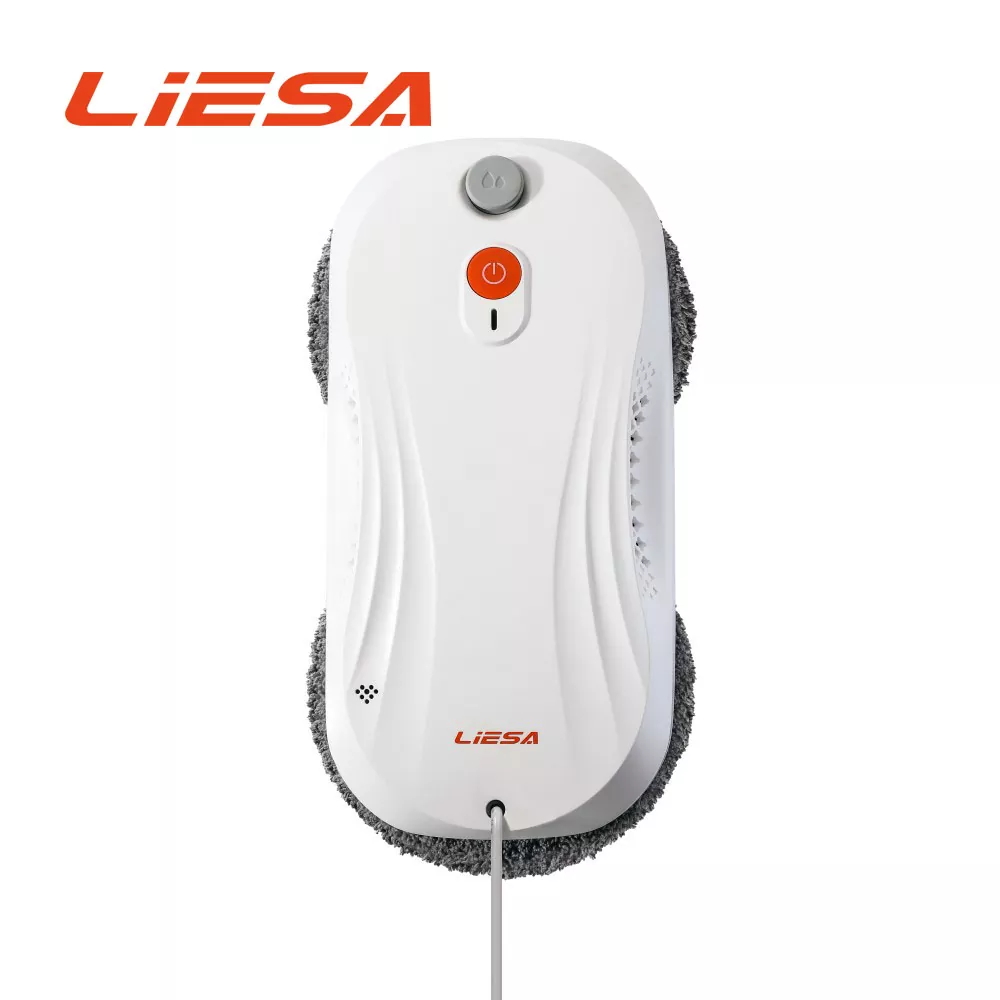
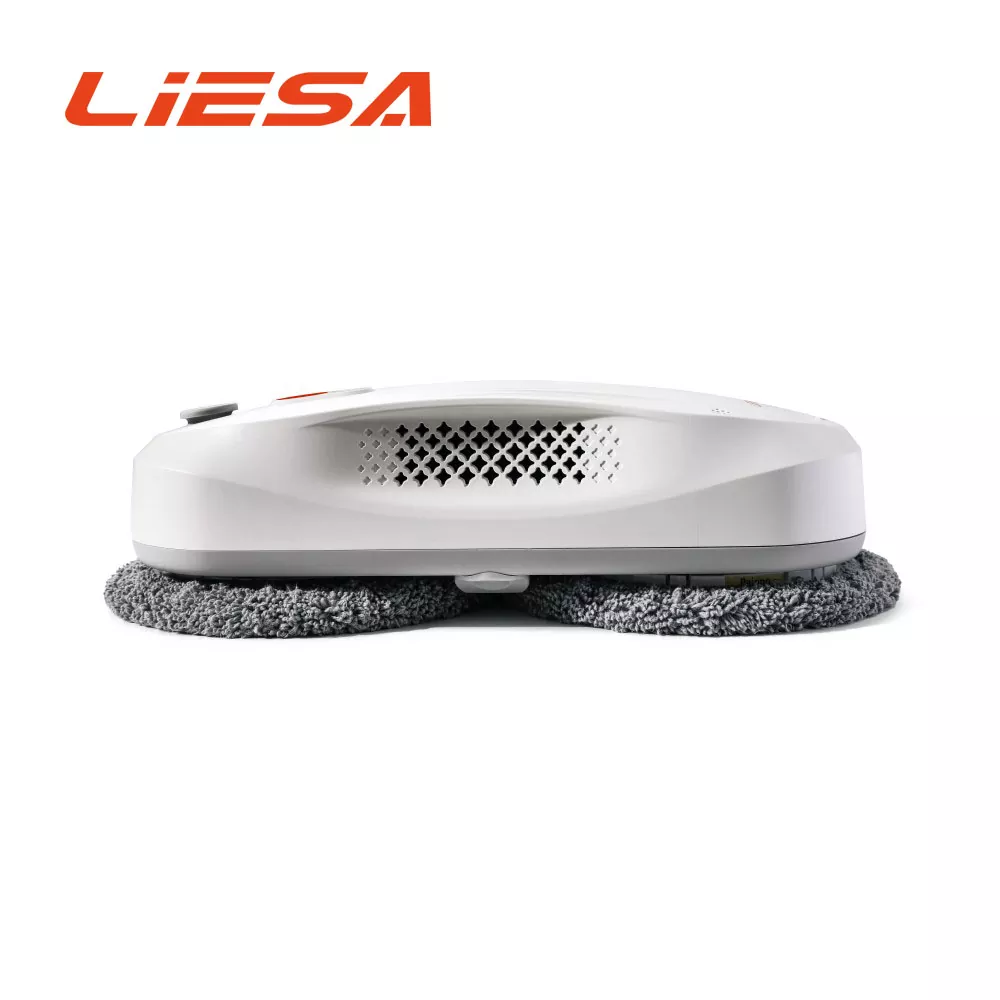
LIESA произвежда робота за почистване на прозорци с откриване на ръбове в Циндао, Китай, със сензори, които разпознават границата на стъклото и държат устройството далеч от рамката или ръба на стъкло без рамка. Откриването се наблюдава по време на маршрута, така че машината спира и се обръща, вместо да натиска уплътнение.
Робот за почистване на прозорци с откриване на ръбове от LISA, китайски доставчик, използва разпознаване на ръбове, за да идентифицира границата на стъклото и да коригира пътя на почистване, преди да достигне ръба. Това помага на робота да остане върху стъклената повърхност и да избягва яздене върху рамката на прозореца или преместване отвъд ръба на стъклото.
Системата за откриване също помага за поддържане на по-последователно почистване на ръбовете. Като контролира позицията на робота близо до границата, той намалява ненужния контакт с рамката и помага на пътя за почистване да остане по-близо до използваемата стъклена площ.
Как Edge Sensing работи на практика
Два метода са често срещани. Безконтактното разпознаване гледа напред за липсата на стъкло или за характеристика на рамката, докато контактното разпознаване открива съпротивлението на уплътнението. Машините в тази гама комбинират двете, така че неправилно разчитане от единия метод се коригира от другия, вместо да накара устройството да се притисне към рамката.
Това, което изпитва потребителят, е поведението на границата: роботът за почистване на прозорци за откриване на ръбове забавя, завива и възобновява маршрута при фиксирано отместване от ръба. Това отместване е това, което държи подложката извън уплътнението и е зададено фабрично, а не регулирано за прозорец.
Сравнено управление на ръбовете
|
Метод |
Как се открива границата |
Поведение на ръба |
|
Без усещане |
Маршрутът се определя от потребителя |
Натиск върху рамката или падане върху стъкло без рамка |
|
Контактен сензор |
Устойчивост на уплътнението |
Спира, но може да натисне, преди да спре |
|
Безконтактно отчитане |
Предварително откриване на ръба на стъклото |
Забавя и завива, преди да го достигне |
|
Комбинирано отчитане |
И двата метода са проверени кръстосано |
Стабилно поведение върху стъкло в рамка и без рамка |
Четвъртият ред е подредбата, използвана тук: една и съща настройка работи на прозорец с рамка и на панел без рамка без настройка.
Спецификации
|
Артикул |
Стандартно захранване |
Забележка |
|
Усещане |
Комбиниран контактен и безконтактен |
Кръстосана проверка по време на маршрута |
|
Поведение |
Забавя се и завива при зададено отместване |
Предпазва подложката от уплътнението |
|
Повърхности |
Стъкло в рамка и без рамка |
Гладка и непореста |
|
Сцепление |
Вакуумна адхезия със сензор за налягане |
Следи се по време на цикъла |
|
Безопасност |
Предпазно въже и фиксатор за изключване |
Резервна адхезия при прекъсване |
|
Маршрут |
Автоматично с опция за преминаване по ръба |
Задаване от формата на прозореца |
|
Сертификация |
3C, CE, CB, FCC, ETL, GS, PSE, KTL |
Документи към поръчката |
Рамки, уплътнения и дълготраен ефект
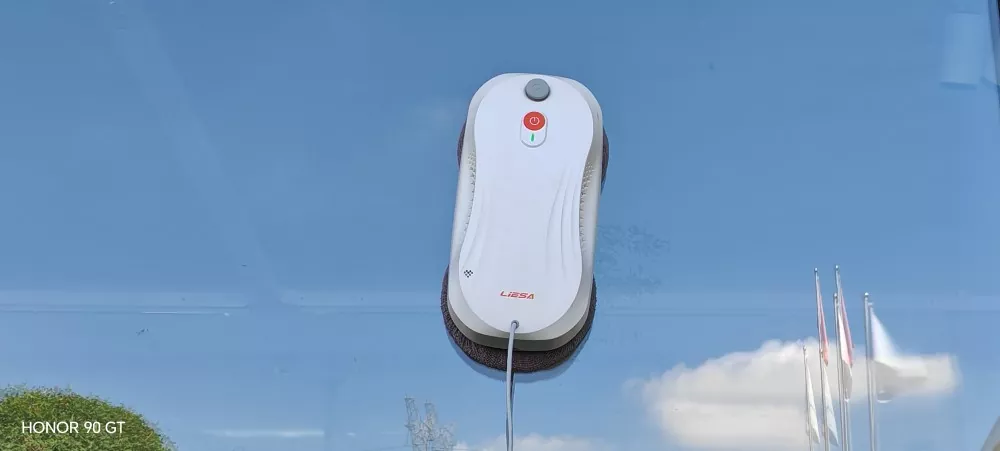
Оцветяването на уплътнението е бавен отказ, който купувачите забелязват след сезон. То идва от вода, избутана в уплътнението, и от гума, компресирана от подложка, която се движи срещу него, като и двете се избягват от отместването, което роботът за почистване на прозорци за откриване на ръбове държи на ръба. Това е причината, поради която поведението на ръба е посочено в пробата, а не оставено на маршрута.
Профилите на рамката се различават между пазарите, така че офсетът се проверява спрямо примерен профил, когато купувачът доставя такъв. Когато профилите варират значително, машината е настроена на по-широк офсет, което оставя няколко милиметра стъкло непочистено на границата и запазва уплътнението непокътнато.
Бележки за OEM и поръчки
Роботът за почистване на прозорци с откриване на ръбове се доставя като OEM работа по конфигурация на сензора, отместване на ръба, цвят на корпуса, лого, илюстрация на кашон, език на ръководството и комплекти аксесоари. Поведението на сензора се потвърждава на примерен панел с профила на рамката на купувача, където има такъв. Минималното количество за поръчка, инструментите и времето за доставка се потвърждават с офертата.
За контакт: Liesa Intelligent Technology (Qingdao) Co., Ltd., Qingdao, Китай | www.liesagadget.com. Адресът на фабриката и пълните данни за контакт са предоставени с офертата.
ЧЗВ
В: Как роботът за почистване на прозорци за откриване на ръбове знае къде свършва стъклото?
О: Контактното и безконтактното отчитане се използват заедно, така че функцията на рамката или липсата на стъкло се потвърждава, преди задвижването да промени посоката.
В: Ще се качи ли върху рамката на прозореца?
О: Маршрутът поддържа зададено отместване спрямо границата, което държи подложката извън рамката и уплътнението. Отместването е зададено фабрично.
Въпрос: Работи ли върху стъкло без рамка?
A: Да. Безконтактното разпознаване открива ръба на стъклото и предпазното въже остава закотвено като резервно копие.
В: Защо отместването на ръба е важно?
О: Водата, избутана в уплътнението, и гумата, компресирана от подложката, са това, което оцветява уплътнението през сезона. Офсетът предотвратява и двете.
В: Може ли отместването да се коригира за конкретен кадър?
A: Да. Когато купувачът доставя профил на рамката, поведението на сензора и отместването се потвърждават спрямо него на проба.
В: Какво е необходимо за цитиране?
A: Профил на рамката, пазар, конфигурация на сензора, цвят, количество, формат на опаковката и марка.
Свързана категория
Изпратете запитване
Информация за контакт
-
Адрес
No.1, Keyuan Wei 1st Road, Laoshan District, Qingdao City, Shandong Province, Китай
-
Тел
-
електронна поща
Добре дошли в нашия сайт! За запитвания относно нашите продукти или ценова листа, моля, оставете имейла си до нас и ние ще се свържем в рамките на 24 часа.
Свързани продукти
Препоръки за новини